logo
Producten
DETAILS VAN DE PRODUCTEN
Huis > Producten >
Drieassige rotatietestbank UAV-kalibratie draaitafel met 360° continue rotatie

Drieassige rotatietestbank UAV-kalibratie draaitafel met 360° continue rotatie

MOQ: 1
Prijs: Onderhandelbaar
Standaardverpakking: multiplex kast
Leveringstermijn: 30 dagen
Betalingswijze: T/T
Toeleveringskapaciteit: 10 sets per maand
Detailinformatie
Plaats van herkomst
China
Merknaam
Sinuo
Certificering
Calibration Certificate (Cost Additional)
Modelnummer
SNW02
Proefstation:
Enkel station
Controlemodus:
PLC + Touchscreen
Toepasselijke UAV-wielbasis:
1000mm ~ 1500mm
Aandrijfsysteem:
Servomotor + precisiereductiemiddel
Nominale belasting:
50 kg (vliegtuig + armatuur)
Rotatiebereik:
0~360° onbeperkt
Hoekcontroleresolutie:
≤0,1°
Nauwkeurigheid van hoeksnelheid:
±0,2°/s
Markeren:

Testbank met 360° continue rotatie

,

Drieassige rotatietestbank voor UAV's

Productbeschrijving
UAV Drie-assige Rotatietestbank UAV Kalibratie Draaitafel met 360° Continue Rotatie
Productoverzicht

Deze testbank is een op maat gemaakte, precisie XYZ drie-assige 360° continue rotatie draaitafel, ontwikkeld voor vluchtcontrollerkalibratie, kalibratie van inertiële componenten en volledige attitude simulatietests van middelgrote tot grote multirotor UAV's met een wielbasis van 1000 mm tot 1500 mm.

De nominale belastbaarheid is 50 kg voor complete UAV-eenheden; alle drie de assen ondersteunen onbeperkte continue rotatie van 0~360°, met een hoekresolutie van 0,1° en een nauwkeurigheid van de hoeksnelheidsmeting van ±0,2°/s.

Bestuurd door PLC met touchscreenbediening, is de apparatuur beschikbaar met optionele bovencomputer meet- en besturingssoftware om het volledige procesbeheer te realiseren, inclusief geprogrammeerde attitudecontrole, data-acquisitie en curveanalyse via pc.

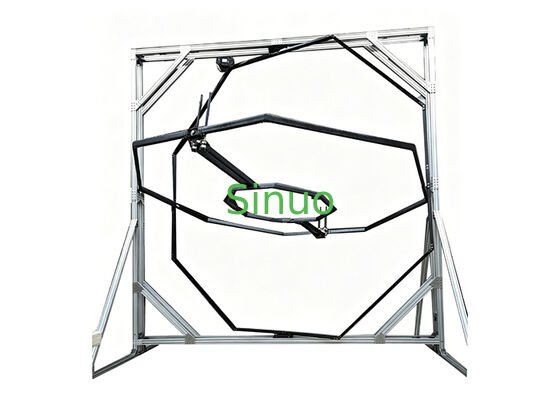
Geconstrueerd met een aluminium profiel buitenframe en een lichtgewicht, zeer sterk intern roterend frame, maakt de open montage-ruimte snelle klemming van UAV's met verschillende wielbases mogelijk, toepasbaar voor laboratorium R&D-verificatie, inspectie door derden en fabrieksafname-inspectie.

Belangrijkste Technische Specificaties
Nr. Item Specificatie
1 Besturingsmodus PLC + touchscreen; optionele bovencomputerbesturing via pc
2 Station Enkel station
3 Toepasselijke UAV Wielbasis 1000 mm ~ 1500 mm
4 Aandrijfsysteem Servomotor + precisiereductor
5 Nominale Belasting 50 kg (vliegtuig + bevestiging), 1,2 keer overbelastingsveiligheidsmarge (max 60 kg)
6 Rotatiebereik voor X/Y/Z Assen 0~360° onbeperkte continue rotatie per as
7 Hoekbesturingsresolutie ≤0,1°
8 Nauwkeurigheid Hoeksnelheid ±0,2°/s
9 Totale Maximale Hoogte ≤2,8 m
10 Frame Structuur Verticale aluminium buitenframe + scharnierend intern drie-assig roterend rek
Mechanische Structuur
Externe Vaste Ondersteuningsframe

Modulair frame geassembleerd met standaard industriële aluminium profielen; diagonale driehoekige verstevigingen verbeteren de structurele stijfheid. Basisvoeten zijn voorgeboord voor verankeringsbouten om kantelen te voorkomen. Interne vrije overspanning ≥1600 mm om maximale UAV-zijdelingse installatie van 1500 mm wielbasis te accommoderen; totale hoogte gecontroleerd onder 2,8 m.

Intern Drie-assig Roterend Frame

Z-as (Verticale As): Buitenste roterende verbinding, aandrijvend middelste frame, binnenframe en payload voor volledige 360° verticale rotatie. Zware zwenklagers zorgen voor stabiele werking onder 50 kg excentrische belasting.

Y-as (Longitudinale As): Middelste U-vormige scharnierende frame, afmetingen voor vliegtuigen met een wielbasis van 1000~1500 mm met horizontale rotatie over het volledige bereik.

X-as (Dwarsas): Binnenste bevestigingsbeugel; UAV bevestigd aan het uiteinde van de X-as om een volledige 360° rol rond zijn laterale as te bereiken.

De scharnierende lay-out met drie lagen frame komt overeen met de werkelijke structuur. Het holle frameontwerp vermindert het gewicht en biedt bedradingskanalen, en de kabels zijn intern beschermd. Een geleidend sleepringontwerp is toegepast.

Aangepaste Bevestigingen

Standaard montagegaten op het uiteinde van de X-as, gecombineerd met verstelbare telescopische bevestigingen voor snelle positionering en bevestiging van UAV's met een wielbasis van 1000/1200/1500 mm.

Aandrijf- en Besturingshardware
  • Onafhankelijke, zeer nauwkeurige servomotoren en planetaire reductoren geïnstalleerd op elk van de drie assen om een hoekresolutie van 0,1° te bereiken
  • Vrijstaande elektrische kast geïntegreerd met servo-aandrijvingen, PLC hoofdcontroller, voeding en stroomonderbrekers, met meerlaagse bescherming tegen overbelasting, overmatige beweging en noodstop
  • Zeer nauwkeurige hoeksnelheidssensoren gemonteerd op elke as voor real-time datafeedback naar de bovencomputer
Optionele Bovencomputer Software
Kernfuncties
  • Geprogrammeerde attitudecontrole: vooraf ingestelde vaste hoeken, constante/variabele snelheidsrotatie, sinusvormige zwaai en aangepaste bewegingstrajecten voor automatische testuitvoering
  • Real-time data-acquisitie: synchrone opname van drie-assige hoek en hoeksnelheid, conform de nauwkeurigheidseis van ±0,2°/s
  • Dataopslag & export: automatisch opslaan van ruwe testgegevens, exporteren naar Excel en genereren van real-time tijd-domein curves
  • Veiligheidsvergrendeling: noodstop bij overschrijding van het bereik, soft-limit bescherming en foutmeldingen om schade door botsing van de UAV te voorkomen
Bedrijfsomgeving

Windows-gebaseerde desktopsoftware die communiceert met de besturingskast via USB/Ethernet; intuïtieve grafische interface zonder ingewikkelde programmering vereist voor reguliere tests.

Toepassingsgebieden
  • Gesloten-lus simulatie en debugging van UAV vluchtbesturingsalgoritmen
  • Kalibratie van boordinertiële sensoren, waaronder gyroscopen en accelerometers
  • Betrouwbaarheidstests van energie- en stabilisatiesystemen onder volledige attitude-omstandigheden
  • Volledige attitude omgevingssimulatie voor UAV R&D bij onderzoeksinstellingen
Installatie- en Acceptatiecriteria
  • Installeren op een vlakke betonnen vloer met een waterpas verankerde basis; uiteindelijke totale hoogte ≤2,8 m na installatie
  • Acceptatietest zonder belasting en met volledige belasting (50 kg): soepele 360° rotatie zonder vastlopen; hoekresolutie en nauwkeurigheid van de hoeksnelheid voldoen volledig aan de specificaties
  • Gezamenlijke debugging van de ondersteunende software met volledige functionaliteit, met gekwalificeerde trajectwerking, datalogging en rapportexport
UAV Three-Axis Rotation Test Bench showing aluminum frame structure and rotating mechanism
Aanbevolen producten
Producten
DETAILS VAN DE PRODUCTEN
Drieassige rotatietestbank UAV-kalibratie draaitafel met 360° continue rotatie
MOQ: 1
Prijs: Onderhandelbaar
Standaardverpakking: multiplex kast
Leveringstermijn: 30 dagen
Betalingswijze: T/T
Toeleveringskapaciteit: 10 sets per maand
Detailinformatie
Plaats van herkomst
China
Merknaam
Sinuo
Certificering
Calibration Certificate (Cost Additional)
Modelnummer
SNW02
Proefstation:
Enkel station
Controlemodus:
PLC + Touchscreen
Toepasselijke UAV-wielbasis:
1000mm ~ 1500mm
Aandrijfsysteem:
Servomotor + precisiereductiemiddel
Nominale belasting:
50 kg (vliegtuig + armatuur)
Rotatiebereik:
0~360° onbeperkt
Hoekcontroleresolutie:
≤0,1°
Nauwkeurigheid van hoeksnelheid:
±0,2°/s
Min. bestelaantal:
1
Prijs:
Onderhandelbaar
Verpakking Details:
multiplex kast
Levertijd:
30 dagen
Betalingscondities:
T/T
Levering vermogen:
10 sets per maand
Markeren

Testbank met 360° continue rotatie

,

Drieassige rotatietestbank voor UAV's

Productbeschrijving
UAV Drie-assige Rotatietestbank UAV Kalibratie Draaitafel met 360° Continue Rotatie
Productoverzicht

Deze testbank is een op maat gemaakte, precisie XYZ drie-assige 360° continue rotatie draaitafel, ontwikkeld voor vluchtcontrollerkalibratie, kalibratie van inertiële componenten en volledige attitude simulatietests van middelgrote tot grote multirotor UAV's met een wielbasis van 1000 mm tot 1500 mm.

De nominale belastbaarheid is 50 kg voor complete UAV-eenheden; alle drie de assen ondersteunen onbeperkte continue rotatie van 0~360°, met een hoekresolutie van 0,1° en een nauwkeurigheid van de hoeksnelheidsmeting van ±0,2°/s.

Bestuurd door PLC met touchscreenbediening, is de apparatuur beschikbaar met optionele bovencomputer meet- en besturingssoftware om het volledige procesbeheer te realiseren, inclusief geprogrammeerde attitudecontrole, data-acquisitie en curveanalyse via pc.

Geconstrueerd met een aluminium profiel buitenframe en een lichtgewicht, zeer sterk intern roterend frame, maakt de open montage-ruimte snelle klemming van UAV's met verschillende wielbases mogelijk, toepasbaar voor laboratorium R&D-verificatie, inspectie door derden en fabrieksafname-inspectie.

Belangrijkste Technische Specificaties
Nr. Item Specificatie
1 Besturingsmodus PLC + touchscreen; optionele bovencomputerbesturing via pc
2 Station Enkel station
3 Toepasselijke UAV Wielbasis 1000 mm ~ 1500 mm
4 Aandrijfsysteem Servomotor + precisiereductor
5 Nominale Belasting 50 kg (vliegtuig + bevestiging), 1,2 keer overbelastingsveiligheidsmarge (max 60 kg)
6 Rotatiebereik voor X/Y/Z Assen 0~360° onbeperkte continue rotatie per as
7 Hoekbesturingsresolutie ≤0,1°
8 Nauwkeurigheid Hoeksnelheid ±0,2°/s
9 Totale Maximale Hoogte ≤2,8 m
10 Frame Structuur Verticale aluminium buitenframe + scharnierend intern drie-assig roterend rek
Mechanische Structuur
Externe Vaste Ondersteuningsframe

Modulair frame geassembleerd met standaard industriële aluminium profielen; diagonale driehoekige verstevigingen verbeteren de structurele stijfheid. Basisvoeten zijn voorgeboord voor verankeringsbouten om kantelen te voorkomen. Interne vrije overspanning ≥1600 mm om maximale UAV-zijdelingse installatie van 1500 mm wielbasis te accommoderen; totale hoogte gecontroleerd onder 2,8 m.

Intern Drie-assig Roterend Frame

Z-as (Verticale As): Buitenste roterende verbinding, aandrijvend middelste frame, binnenframe en payload voor volledige 360° verticale rotatie. Zware zwenklagers zorgen voor stabiele werking onder 50 kg excentrische belasting.

Y-as (Longitudinale As): Middelste U-vormige scharnierende frame, afmetingen voor vliegtuigen met een wielbasis van 1000~1500 mm met horizontale rotatie over het volledige bereik.

X-as (Dwarsas): Binnenste bevestigingsbeugel; UAV bevestigd aan het uiteinde van de X-as om een volledige 360° rol rond zijn laterale as te bereiken.

De scharnierende lay-out met drie lagen frame komt overeen met de werkelijke structuur. Het holle frameontwerp vermindert het gewicht en biedt bedradingskanalen, en de kabels zijn intern beschermd. Een geleidend sleepringontwerp is toegepast.

Aangepaste Bevestigingen

Standaard montagegaten op het uiteinde van de X-as, gecombineerd met verstelbare telescopische bevestigingen voor snelle positionering en bevestiging van UAV's met een wielbasis van 1000/1200/1500 mm.

Aandrijf- en Besturingshardware
  • Onafhankelijke, zeer nauwkeurige servomotoren en planetaire reductoren geïnstalleerd op elk van de drie assen om een hoekresolutie van 0,1° te bereiken
  • Vrijstaande elektrische kast geïntegreerd met servo-aandrijvingen, PLC hoofdcontroller, voeding en stroomonderbrekers, met meerlaagse bescherming tegen overbelasting, overmatige beweging en noodstop
  • Zeer nauwkeurige hoeksnelheidssensoren gemonteerd op elke as voor real-time datafeedback naar de bovencomputer
Optionele Bovencomputer Software
Kernfuncties
  • Geprogrammeerde attitudecontrole: vooraf ingestelde vaste hoeken, constante/variabele snelheidsrotatie, sinusvormige zwaai en aangepaste bewegingstrajecten voor automatische testuitvoering
  • Real-time data-acquisitie: synchrone opname van drie-assige hoek en hoeksnelheid, conform de nauwkeurigheidseis van ±0,2°/s
  • Dataopslag & export: automatisch opslaan van ruwe testgegevens, exporteren naar Excel en genereren van real-time tijd-domein curves
  • Veiligheidsvergrendeling: noodstop bij overschrijding van het bereik, soft-limit bescherming en foutmeldingen om schade door botsing van de UAV te voorkomen
Bedrijfsomgeving

Windows-gebaseerde desktopsoftware die communiceert met de besturingskast via USB/Ethernet; intuïtieve grafische interface zonder ingewikkelde programmering vereist voor reguliere tests.

Toepassingsgebieden
  • Gesloten-lus simulatie en debugging van UAV vluchtbesturingsalgoritmen
  • Kalibratie van boordinertiële sensoren, waaronder gyroscopen en accelerometers
  • Betrouwbaarheidstests van energie- en stabilisatiesystemen onder volledige attitude-omstandigheden
  • Volledige attitude omgevingssimulatie voor UAV R&D bij onderzoeksinstellingen
Installatie- en Acceptatiecriteria
  • Installeren op een vlakke betonnen vloer met een waterpas verankerde basis; uiteindelijke totale hoogte ≤2,8 m na installatie
  • Acceptatietest zonder belasting en met volledige belasting (50 kg): soepele 360° rotatie zonder vastlopen; hoekresolutie en nauwkeurigheid van de hoeksnelheid voldoen volledig aan de specificaties
  • Gezamenlijke debugging van de ondersteunende software met volledige functionaliteit, met gekwalificeerde trajectwerking, datalogging en rapportexport
UAV Three-Axis Rotation Test Bench showing aluminum frame structure and rotating mechanism
Sitemap |  Privacybeleid | China Goed Kwaliteit Elektrisch apparaat het Testen Materiaal Auteursrecht © 2019-2026 Sinuo Testing Equipment Co. , Limited . Allen Voorgebe*houde rechten.